
Симуляторы автономного вождения: как ЭвоКарго тестирует тысячи аварий за ночь без выезда на дорогу
Симуляторы автономного вождения появились задолго до нейросетей и беспилотников, но именно сейчас, когда генеративные модели резко удешевили синтез данных, они стали главным полигоном для тех, кто разрабатывает и тестирует автопилот.
Реальный километр тестирования беспилотника обходится в разы дороже синтетического, а редкие аварийные сценарии на дороге можно ждать месяцами. Симуляторы автономного вождения позволяют прогнать тысячи таких ситуаций за ночь, и российская компания ЭвоКарго уже использует этот подход для серийных беспилотных грузовиков.
Амиран Беркаев, руководитель направления симулятора в ЭвоКарго, описывает практику компании, которая разрабатывает электрические беспилотные грузовики и сервис автономной логистики на их основе. ЭвоКарго работает на высшем из серийно эксплуатируемых уровней автономности. Статья Беркаева легла в основу этого материала, и ниже собрана пошаговая логика: как устроены симуляторы автономного вождения, из чего они выросли и как применить этот опыт на практике.
Зачем вообще нужна симуляция, если есть дорога?
Разработка автопилота опирается на две ноги. Первая: записанные данные с реальных поездок. Без них не обучить нейросети восприятия, то есть те части системы, которые «видят» дорогу через камеры и лидары. Вторая: управление с обратной связью, когда поведение машины влияет на реакцию остальных участников движения.
Описать каждый возможный сценарий только записями невозможно: не хватит ни дисков, ни времени. При этом одни ситуации (плавное движение по шоссе) встречаются постоянно, а другие (пешеход выбегает из-за фуры ночью в дождь) крайне редки. Симулятор перераспределяет нагрузку: рутину и воспроизводимые сценарии забирает себе, а дорогое полевое тестирование освобождает под то, что пока умеет только реальность.
Беркаев делает честную оговорку: синтетический километр не равен реальному для нейросетей восприятия. Фотореализм и правдоподобный «шум» сенсоров остаются главным разрывом между симуляцией и настоящей дорогой. Зато для логики поведения (планирование траектории, реакция на других участников, динамика машины) симуляция уже закрывает задачу.
Что понадобится
- Понимание двух линий развития: симуляция транспортных потоков (макро) и симуляция автономного вождения (микро, с 3D-сценами и сенсорами)
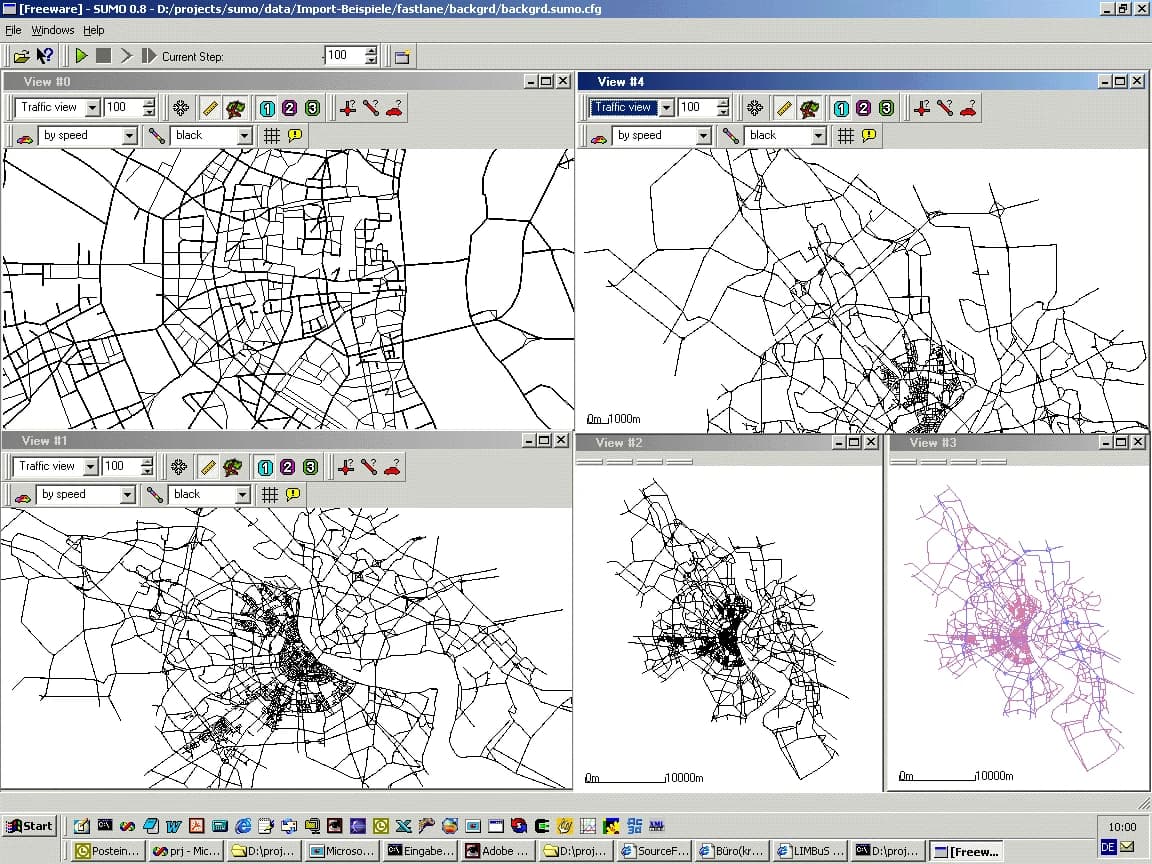
- Открытые симуляторы: SUMO (транспортные потоки, 2D), CARLA (3D-среда для автопилота, опенсорс)
- Записанные данные (обучающие данные) с реальных поездок для калибровки моделей восприятия
- Вычислительные мощности: по мере роста качества генеративных моделей граница между грубой и реалистичной симуляцией сдвигается, но GPU-бюджет всё ещё решает
- Время на баланс: выбрать, какие сценарии дешевле воспроизвести в симуляции, а какие оставить для полевого теста
Как эволюционировали симуляторы: от перекрёстка 1956 года до нейросетей?
-
1956, модель Гарри Гуда (Университет Мичигана). Первая известная модель: поток машин через регулируемый перекрёсток. Компьютеры ещё не рисовали графику, считали таблицами.
-
1958, модель Мартина Старка (Национальное бюро стандартов США). По сути, ранний симулятор трафика (движение транспортного потока как целого).
-
Начало 1960-х. Появились макроскопические симуляторы на основе газокинетического уравнения (1962), модель управления светофорами Рассела Льюиса (1963), модель транспортных задержек Джеймса Келла. Все решали одну задачу: понять поведение потока при разных схемах движения, не перекрывая реальный город.
-
1970-е, микроскопические модели. Каждый автомобиль считается отдельно. Пример: японская MISTRAN (1974), моделировавшая взаимодействие автомобилей и пешеходов. Тогда сформировалось базовое разделение на макро- и микроуровень, которое используют до сих пор.
-
1990-е, коммерческие продукты. PTV Vissim (1992), Paramics (1994). Самый известный наследник этой линии сегодня: открытый пакет SUMO, микроскопический 2D-симулятор для городского планирования (светофорные циклы, заторы, выбросы). Но для автономного вождения SUMO непригоден: в нём поток состоит из упрощённых поведенческих агентов (программных участников движения, действующих по правилам), а не из физических 3D-объектов с формой, траекторией и сигналами для сенсоров.
-
Параллельная линия: автономность. В Университете Карнеги-Меллон с начала 1980-х разрабатывали серию машин NavLab. Одна из них прошла в автономном режиме около 4 тыс. км. На борту работала ALVINN (Autonomous Land Vehicle In a Neural Network): нейросеть по изображению дороги предсказывала угол поворота. Это были не симуляторы, а технологии реального движения.
-
2000-е, DARPA Grand Challenge. Управление перспективных исследовательских проектов Минобороны США (DARPA) провело соревнования роботов-автомобилей в пустыне Мохаве (2004, 2005) и Urban Challenge (2007). Они запустили современную гонку автономных машин и показали: без массового, дешёвого и воспроизводимого тестирования задачу не закрыть.
Как ЭвоКарго балансирует синтетику и реальность?
Ключевая мысль Беркаева: баланс между сложностью, качеством и ценой воспроизведения в симуляции не статичен. По мере роста вычислительных мощностей и качества генеративных моделей граница сдвигается в пользу симуляции.
На практике это значит, что ЭвоКарго использует симуляторы автономного вождения для логики и поведения (планирование маршрута, реакция на препятствия), а реальные записи оставляет для обучения нейросетей восприятия, где синтетические данные пока не дотягивают до нужного уровня реализма. Это не «или симуляция, или дорога», а осознанное распределение бюджета тестирования.
Допустим, беспилотный грузовик ЭвоКарго должен проехать промышленную площадку с погрузчиками, пешеходами и узкими проездами. Записать тысячу вариантов такого маршрута на реальной площадке дорого и долго. В симуляторе задают 3D-модель площадки, расставляют агентов (виртуальных погрузчиков и пешеходов) с разными моделями поведения и прогоняют тысячи прогонов за ночь. Алгоритм планирования траектории учится объезжать препятствия на синтетических данных, а затем проходит финальную проверку на реальной площадке. Нейросеть восприятия при этом обучают на записях с камер и лидаров, сделанных в реальных поездках, потому что синтетический «шум» сенсоров пока не воспроизводит все артефакты настоящих датчиков.
- Считать, что симуляция полностью заменяет реальные тесты. Не заменяет. Для нейросетей восприятия (ВАТС, высокоавтоматизированных транспортных средств) синтетический километр не равен реальному. Фотореализм и шум сенсоров остаются узким местом.
- Путать симулятор потоков (SUMO) и симулятор автономного вождения (CARLA и подобные). Первый считает поток как статистику, второй строит 3D-мир с физикой и сенсорами. Для автопилота нужен второй.
- Фиксировать баланс «синтетика/реальность» раз и навсегда. Этот баланс сдвигается с каждым поколением генеративных моделей: то, что год назад требовало реальной записи, сегодня может быть сгенерировано с достаточным качеством. Пересматривайте распределение бюджета регулярно.
- Игнорировать обратную связь. Записанные данные показывают, что было. Симулятор позволяет проверить, что будет, если машина поведёт себя иначе. Без этой петли обратной связи автопилот учится «по учебнику», а не по ситуации.
Что делать с этим прямо сейчас, по ролям?
Автору на Дзене, пишущему про технологии. Тема симуляторов автономного вождения даёт сильный контент-крюк: «миллионы километров, не выезжая из гаража». Используйте конкретику из истории (модель 1956 года, DARPA Grand Challenge) для вовлекающих заходов, это работает лучше абстрактных обещаний про «будущее уже здесь».
Маркетологу в сфере транспорта или логистики. Если ваш клиент или работодатель связан с автономной доставкой, знание разницы между симуляцией потоков и симуляцией автономного вождения поможет грамотно позиционировать продукт. Это разные рынки с разной аудиторией.
Предпринимателю в РФ. Опыт ЭвоКарго показывает, что российские компании уже работают с симуляторами на уровне серийной эксплуатации. Открытые инструменты (SUMO для потоков, CARLA для 3D-сцен) доступны без ограничений. Вычислительные мощности можно арендовать у российских облачных провайдеров. Барьер входа технический, а не регуляторный.
Материал Беркаева ценен тем, что он не продаёт идею «симуляция решает всё». Он честно фиксирует разрыв: логика поведения симулируется хорошо, а восприятие пока нет. Для тех, кто пишет или консультирует в теме ИИ, это полезный шаблон подачи: не «технология X всё заменит», а «технология X забирает вот эту часть, а вот эту пока нет, и вот почему». По моим наблюдениям, такой честный подход вызывает больше доверия у аудитории, особенно у читателей 50+, которые устали от безусловных обещаний. Главная оговорка: статья описывает состояние на момент публикации. Генеративные модели развиваются быстро, и баланс «синтетика/реальность» через год может выглядеть совсем иначе.
Попробуйте инструменты dzen.guru для создания экспертного контента
Пишете про технологии, ИИ или автономный транспорт? Наши инструменты помогут структурировать материал так, чтобы факты были на месте, а читатель дочитывал до конца.
Попробовать бесплатноОпыт ЭвоКарго показывает простую вещь: симулятор не заменяет дорогу, а перераспределяет бюджет тестирования между дешёвыми синтетическими километрами и дорогими реальными. Кто научится управлять этим балансом раньше, тот выведет беспилотник на маршрут быстрее и дешевле.

Основатель dzen.guru. Эксперт по монетизации и продвижению на Дзен. Автор курса «Старт на Дзен 2026».
Читайте также
Microsoft открыла RetroChimera: ИИ для синтеза молекул обошёл учёных в слепых тестах
Модель RetroChimera от Microsoft Research, опубликованная в журнале Nature и выложенная с открытыми весами на GitHub под лицензией MIT, автоматически…
Amazon заблокировал ИИ-агент Meta: что такое ИИ-агент и почему его не пускают
Воскресным вечером пользователи ИИ-агента Muse от Meta обнаружили, что Amazon заблокировал покупки через этого бота, и это первое публичное столкновение двух…
TechCrunch Disrupt 2026: скидка $200 на билет и зачем это русскоязычному предпринимателю
Каждый октябрь в Сан-Франциско собираются тысячи стартаперов, инвесторов и разработчиков, и каждый год в русскоязычном сообществе вспыхивает один и тот же…
Комментарии