
Вынос инференса с борта робота экономит до 160% заряда: новые данные об ИИ-роботике
Инференс (inference, вычисление ответа нейросетью) для физических роботов принято запускать прямо на борту, на встроенном GPU, но исследование, представленное командой в рамках проекта Physical AI Toolchain, показывает, что вынос вычислений за пределы робота улучшает точность, скорость и время автономной работы.
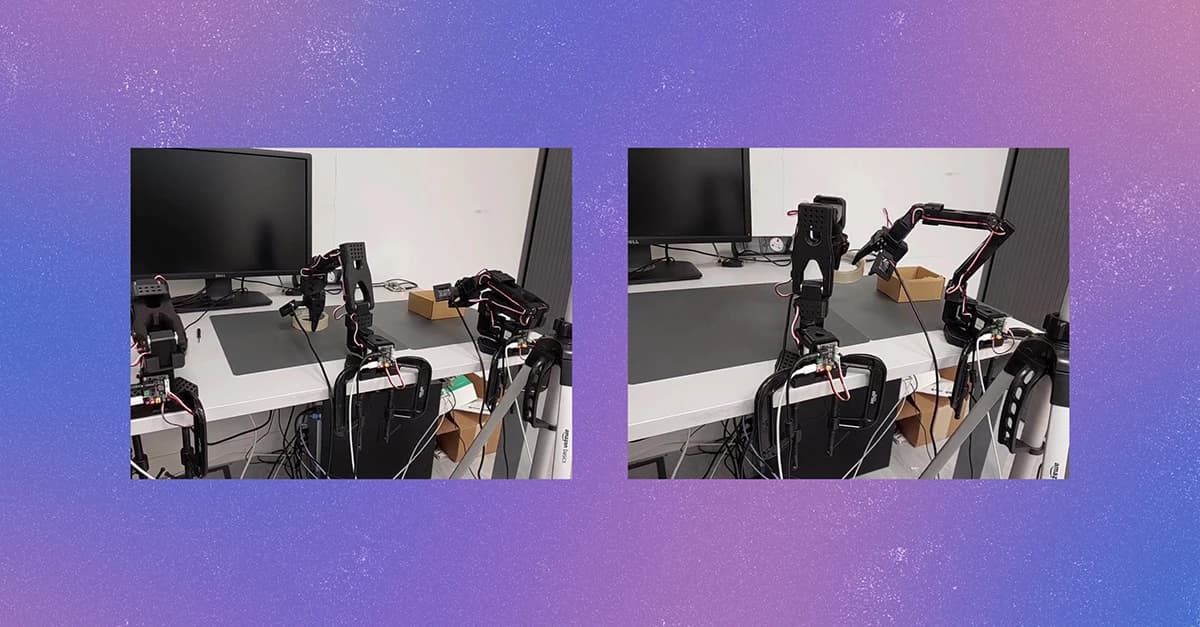
Впервые систематически измерили, насколько встроенный GPU ограничивает мобильного робота: навигация теряет до 30% точности обнаружения препятствий, а батарея разряжается на 160% быстрее при тяжёлом бортовом вычислении. Для ИИ-роботики это аргумент пересмотреть архитектуру целиком.
Работу называют первым систематическим исследованием нагрузок на инференс в мобильной роботике. До сих пор отрасль шла по пути «GPU на борту»: чип припаивают к роботу, он выдаёт команды на каждое действие. Авторы проверили альтернативу: переброс вычислений на edge-сервер (локальный GPU рядом с роботом) или в облако, а на борту оставить лёгкую плату вроде Raspberry Pi 5.
| Показатель | Значение | Источник |
|---|---|---|
| Замедление маппинга и планирования на лёгких GPU | до 383% по сравнению с A100 | техотчёт авторов |
| Потеря точности навигации (обнаружение препятствий) | 30% на лёгких GPU | техотчёт авторов |
| Падение точности VLA-моделей на лёгких GPU | до 50% | техотчёт авторов |
| Разряд батареи от бортового GPU (Jetson Thor) | до 160% быстрее (несколько часов потери) | техотчёт авторов |
| Лёгкая замена бортового GPU | Raspberry Pi 5 с отправкой данных на удалённый GPU | техотчёт авторов |
Что именно измеряли?
Исследователи взяли типичную бытовую задачу для мобильного робота-манипулятора: «проверь кухню на мусор и выброси его в урну». Задача разбивается на цепочку: построить карту помещения, спланировать маршрут, доехать до кухни, найти мусор камерой, подъехать, схватить, вернуться к урне и выбросить.
Каждое звено цепочки обслуживает своя модель. Авторы выделили три группы:
- Семантическое картирование и планирование (робот понимает, что где находится, и решает, куда ехать).
- Навигация (робот объезжает препятствия в реальном времени).
- Манипуляция (робот берёт предмет; здесь используют VLA-модели, то есть модели, которые одновременно «видят» и «действуют»).
Все три группы тестировали на разном железе: от лёгких бортовых GPU до серверного A100, с инференсом на борту и с выносом на edge или облако.
Три главных вывода
- Лёгкий бортовой GPU режет качество работы робота. Маппинг и планирование замедляются до 383% относительно A100. Робот не успевает обновлять карту в динамичной среде, где люди двигаются и предметы перемещаются.
- Навигация страдает критично. Обнаружение препятствий на слабых GPU падает на 30%. Для робота, который ездит рядом с людьми, это вопрос безопасности.
- Батарея садится в разы быстрее. Тяжёлый бортовой GPU, например Jetson Thor, забирает столько энергии, что время работы сокращается на 160%, то есть робот возвращается на зарядку на несколько часов раньше. Замена GPU на Raspberry Pi 5 с передачей данных по сети на удалённый GPU возвращает эти часы.
Исследование проведено на конкретных бенчмарках мобильной манипуляции, результаты не автоматически переносятся на промышленных роботов с постоянным питанием. Цифры «до 383%» и «до 160%» описывают худший случай на самых лёгких GPU. Авторы подчёркивают, что вынос инференса создаёт зависимость от сети: задержки и пропускная способность канала становятся новым узким местом, и идеального рецепта пока нет.
Инструмент для выноса вычислений
Команда выпустила набор инструментов на базе Kubernetes (система оркестрации контейнеров, которая управляет распределением задач между серверами). Разработчик описывает задачу декларативно, инструмент сам упаковывает модель в контейнер, решает, где её запускать: на бортовом компьютере, edge-сервере или в облаке, и при перегрузке «переливает» нагрузку дальше. Интеграция с ROS2 (стандартная программная платформа для роботов) и LeRobot (открытая библиотека для обучения роботов) упрощает переход для тех, кто уже работает в этих экосистемах.
Что это значит для вас?
Разработчику робототехники в РФ и СНГ. Результаты показывают практическую альтернативу дорогому встроенному GPU. Если у вас есть локальный сервер с видеокартой или доступ к облачным GPU (в России доступны, например, сервисы Yandex Cloud GPU или Selectel), вы можете запускать тяжёлые модели ИИ-роботики без покупки Jetson Thor на каждый робот. Это снижает стоимость единицы и увеличивает время автономной работы.
Автору Дзена, пишущему про технологии. Тема ИИ-роботики выходит за границы «чат-бот в телефоне». Объяснять, почему робот-курьер разряжается через час, а не через четыре, и что с этим делают, это материал, который цепляет аудиторию конкретной бытовой болью.
Предпринимателю, внедряющему роботов на складе. Архитектура с edge-инференсом позволяет обновлять модели централизованно, не перепрошивая каждый робот. Робот становится легче, дешевле и работает дольше. Но появляется зависимость от сети: без стабильного Wi-Fi или 5G выигрыш обнуляется.
По моим наблюдениям, российские стартапы в складской и сервисной робототехнике пока ставят GPU на борт по умолчанию, копируя подход крупных западных платформ. Это исследование даёт конкретные цифры, чтобы пересчитать экономику: если edge-сервер за 300-500 тысяч рублей обслуживает парк из десяти роботов, каждый из которых обходится без GPU за 100+ тысяч, арифметика складывается в пользу выноса. Узкое место, сеть. На складе с металлическими стеллажами Wi-Fi ведёт себя непредсказуемо, и именно здесь нужны собственные замеры, а не слепое копирование бенчмарков из статьи.
Для тех, кто работает в ИИ-роботике, главный практический шаг: возьмите инструментарий на базе Kubernetes из этого проекта, подключите свой edge-сервер и замерьте задержку на собственных задачах. Цифры из чужого бенчмарка полезны для ориентира, но решение о переносе инференса с борта принимается только после теста на вашей сети и ваших моделях.
По данным NVIDIA Technical Blog

Основатель dzen.guru. Эксперт по монетизации и продвижению на Дзен. Автор курса «Старт на Дзен 2026».
Читайте также
Meta убрала камеру из очков с ИИ за $349: ставка на звук против AirPods
Meta подтвердила слухи: 25 июня на конференции Connect 2026 компания представила очки с ИИ без встроенной камеры, Ray-Ban Meta Audio, ответ на критику и…
Meta показала, что такое ИИ-агент в кармане: брелок Muse Charm выйдет в декабре
Meta показала Muse Charm, карманное устройство размером с брелок, которое даёт постоянный доступ к персональному ИИ-агенту (программе, способной выполнять…
YouTube встроил ИИ для создателей в Studio: 40 млн тестов превью и автозамена обложек
YouTube второго июня на ежегодной презентации Made On YouTube представил набор ИИ-инструментов для авторов, которые меняют подход к превью, монтажу и аналитике…
Комментарии