
Устройство и программирование автономных роботов: проект на Python и Raspberry Pi без облака
Собрать робота с камерой и голосовым помощником на Raspberry Pi можно из того, что уже лежит на столе, но реальные проблемы начинаются не с пайки, а с синхронизации голоса, камеры и экрана, и именно этот путь здесь разобран по шагам.
Проект показывает, как vision-модели (модели, которые «видят» изображение) работают на локальном, доступном по цене железе без облака, и с какими практическими ловушками сталкивается каждый, кто пробует подружить камеру, микрофон и ИИ в одном корпусе.
Автор проекта «Лягушка» уже описывал, как робот на Raspberry Pi научился находить человека в кадре и поворачивать голову. Во второй части задача сложнее: камера должна не просто видеть лицо, а понимать, что ей показывают, фотографировать по голосовой команде, печатать снимок и вести осмысленный разговор. Всё это укладывается в тему устройства и программирования автономных роботов проектов на Python и Raspberry Pi, причём без покупки нового оборудования.
Что понадобится?
- Raspberry Pi (автор использует уже установленную плату, свободного места в корпусе почти нет)
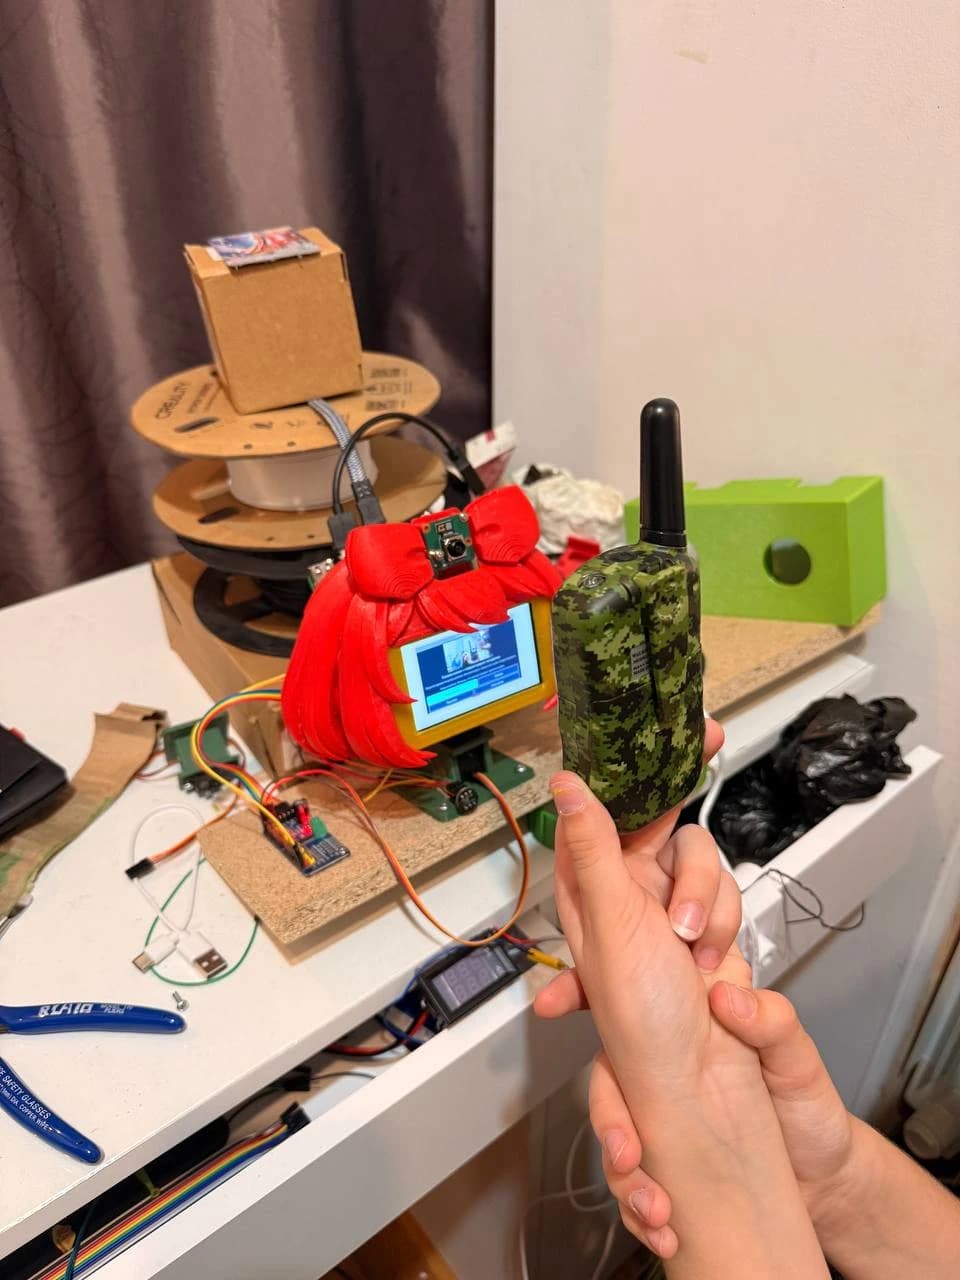
- Камера, закреплённая на корпусе робота (в проекте сидит в центре банта)
- Микрофон и колонка (динамик находится примерно в 30 см от микрофона)
- Принтер, подключённый к системе
- Python и библиотеки для работы с камерой и распознаванием речи
- Vosk (офлайн-распознаватель русской речи) и Whisper tiny (мультиязычный распознаватель от OpenAI, работающий локально)
- Vision-модель, способная описывать содержимое снимка
- Время: каждый этап требует отладки, автор устранял баги итерациями
Как подружить камеру с голосовым ИИ: пошаговая инструкция
-
Отделите «визуальные» команды от обычного разговора. Программа должна различать просьбы вроде «сфоткай» и «посмотри на задачу» от обычных вопросов. При визуальной команде робот делает снимок и передаёт его vision-модели. При обычном разговоре камера не задействуется.
-
Добавьте предпросмотр вместо отправки первого попавшегося кадра. Автофокус камеры не мгновенный: ребёнок двинул рукой, и модель получает размазанное пятно. Робот просит подержать предмет ровно, при необходимости советует отодвинуть его или добавить света. Пользователь видит снимок и подтверждает голосом или кнопкой.
-
Реализуйте сбор нескольких кадров. Одного снимка не всегда хватает: например, условие задачи на одной странице, а пример на другой. Автор добавил команду «Ещё фото», которая позволяет собрать до четырёх снимков, пересмотреть их по миниатюрам и отправить с одним вопросом. Пересъёмка заменяет только выбранный кадр.
-
Сократите голосовые подсказки. Робот поначалу вслух перечислял все команды интерфейса. Решение: оставить короткую подсказку только о следующем действии, а полную справку держать на экране.
-
Настройте обработку перебивания. Пока робот говорит громко, микрофон не может разобрать голос человека на фоне динамика. Автор снизил громкость колонки для обычного разговора и поменял приоритет: робот сначала слушает, и только если человек молчит, произносит приветствие.
-
Добавьте переключение распознавателя речи. Русский Vosk хорошо работает с русской речью, но не справляется с английскими словами. Whisper tiny разбирает несколько языков. Переключение ручное, через настройки. Автоматического переключения пока нет.
-
Реализуйте печать снимка голосом. Цепочка: команда «сфоткай», обрезка кадра на экране, первое «печатай» открывает предпросмотр листа, второе «печатай» отправляет в принтер. В меню добавлен выбор цвета и размера картинки на странице.
Почему голосовой интерфейс ломается при первом же тесте?
Характерная деталь проекта: робот сам предлагал сказать «печатай», а затем игнорировал эту команду. Кнопка работала, голос нет. Проблема была в обработке команд: программа не ожидала голосового ввода в нужный момент. Автор разобрал порядок выдачи подсказки и ожидания ответа, после чего и кнопка, и голос заработали.
Ещё один неочевидный баг: робот замечал человека перед камерой и сразу начинал здороваться. Пока вежливо приветствовал, вопрос пользователя улетал мимо. Решение: приоритет отдан слушанию, приветствие только после паузы.
Дочь автора показывает рацию перед камерой и спрашивает: «Что это?» Робот открывает предпросмотр, просит подержать предмет ровно. Пользователь подтверждает кадр голосом. Vision-модель получает снимок и описывает предмет. Весь путь от «посмотри» до ответа идёт без клавиатуры и мыши, голосом и камерой.
Другой пример: автор спрашивает «как переводится impossible?» Русский распознаватель Vosk записывает английское слово русскими буквами и передаёт мусор. После переключения на Whisper tiny английское слово и предложение разбираются корректно.
- Отправлять первый кадр без проверки. Автофокус не успевает, и модель описывает размазанное пятно. Всегда добавляйте предпросмотр.
- Ставить динамик рядом с микрофоном на полной громкости. На расстоянии 30 см микрофон «слышит» робота лучше, чем человека. Убавьте громкость или разнесите динамик и микрофон.
- Зачитывать все команды вслух. Ребёнок стоит с предметом в руке, а робот читает ему меню. Подсказка должна быть про следующий шаг, не про весь интерфейс.
- Надеяться на один распознаватель для двух языков. Vosk хорош для русского, но ломается на английских вставках. Whisper tiny разбирает несколько языков, но на отдельных русских фразах может уступать Vosk. Смешанная речь даёт ошибки в обоих случаях.
- Не тестировать голосовые команды в реальных условиях. Кнопка работает, голос нет, и причина только в порядке вызовов внутри программы. Проверяйте каждый путь и кнопкой, и голосом.
Что делать с этим прямо сейчас, по ролям
Если вы автор на Дзене, тема устройства и программирования автономных роботов проектов на Python и Raspberry Pi собирает вовлечённую аудиторию. Формат «собрал, сломалось, починил» даёт живой контент с конфликтом, который работает лучше абстрактных обзоров.
Если вы разработчик или предприниматель, проект показывает реальную стоимость интеграции vision-моделей в локальные системы: не в деньгах (железо бюджетное), а во времени отладки. Каждый шаг, от предпросмотра до перебивания, это отдельный баг, который обнаруживается только при живом тестировании с пользователем.
Если вы в РФ и хотите повторить, всё оборудование доступно: Raspberry Pi продаётся, Vosk работает офлайн с русской моделью, Whisper tiny можно запустить локально. Облачные ключи не нужны.
Этот проект ценен не результатом (милый робот для ребёнка), а документацией ошибок. Автор честно описал каждый момент, где интерфейс ломался: камера есть, но программа не знает зачем; команда предложена роботом, но не распознаётся; микрофон слышит колонку лучше, чем человека. Для тех, кто планирует свой проект с голосовым ИИ на локальном железе, эти ошибки сэкономят часы. Честная оговорка: автоматическое переключение между распознавателями речи пока не реализовано, смешанная русско-английская речь по-прежнему даёт сбои, а съёмку нескольких страниц в руках ещё предстоит испытать в реальных условиях.
Главный урок проекта прост: камера на роботе без продуманной программной обвязки, это очки без глаз. И если вы планируете свою сборку, начинайте не с железа, а с того, как программа узнает, что ей показали, и когда ей нужно замолчать и послушать.
Хотите писать на Дзене о технологиях и нейросетях?
Разбираем, как делать вовлекающий контент о проектах с ИИ, роботами и автоматизацией
Узнать больше
Основатель dzen.guru. Эксперт по монетизации и продвижению на Дзен. Автор курса «Старт на Дзен 2026».
Читайте также
Нейросеть для генерации видео в Reels и Shorts: 5 сервисов, проверенных на русской речи
Автор Дзена или YouTube тратит на ручную нарезку часового видео в вертикальные Reels и Shorts целый вечер, хотя нейросеть для генерации видео делает ту же…
Тестирование нейросетей на стенде маскирует провалы: как PASS оказался ловушкой
Месяц назад разработчик учебной платформы встроил в неё ИИ-наставника и собрал стенд для автоматического тестирования нейросетей, а через две недели обнаружил,…
Что такое ИИ-агент в мессенджере: $1 млрд Instinct и ещё 7 стартапов, заменяющих приложения
Компания Instinct в сентябре 2026 года привлекла 1 млрд долларов при оценке в 10 млрд долларов, и этот раунд стал самым заметным вложением в категорию…
Комментарии